Die wachsende Bedeutung von Gummikomponenten in der Industrierobotik
Warum greifende Dichtungen, Kabelschutz und Vibrationsdämpfung zunehmend von anwendungsspezifischen Elastomerteilen abhängen
Erstmals hat die Zahl der weltweit im Einsatz befindlichen Roboter die Fünf-Millionen-Marke überschritten, und die Zahl der neu produzierten Roboter erreichte laut einem Bericht der International Federation of Robotics einen Höchststand von gut 600.000 Einheiten. Mehr Maschinen dieser Art bedeuten auch eine größere Anzahl an Gelenken, die isoliert werden müssen, Vakuumschnittstellen, flexiblen Verbindungen und Endeffektoren, die wiederholten Bewegungen ausgesetzt sind.
Elastomere, die in Robotern eingesetzt werden, sind zwar relativ unauffällig, tragen aber wesentlich zur Greiftechnik der Roboter, zum Schutz der Gelenke vor Verunreinigungen und zur Vibrationsreduzierung am Werkzeug bei. Ihr eigentlicher Wert liegt darin, dass sie – anders als Gummi im Allgemeinen – so konstruiert und eingesetzt werden können, dass sie für bestimmte Bewegungen und Bedingungen optimiert sind.
Nur ein Teil der Anwendung ist ein Roboterarm
Grob gesagt folgt der Roboter während der Ausführung eines Prozesses sehr präzise einem festgelegten Pfad. Dennoch können Abweichungen auftreten, die den Roboter und die umliegenden Geräte beeinflussen. Beispielsweise kann sich ein Saugnapf mit der Zeit abnutzen; eine Seite eines Faltenbalgs kann aneinander reiben und Reibung verursachen; eine Kabeltülle kann sich leicht verschieben und lockern, oder ein nachgiebiges Pad verhält sich aufgrund der ständigen Temperaturänderungen anders. Position und Zustand des Werkstücks werden durch diese kleinen Unregelmäßigkeiten beeinflusst.
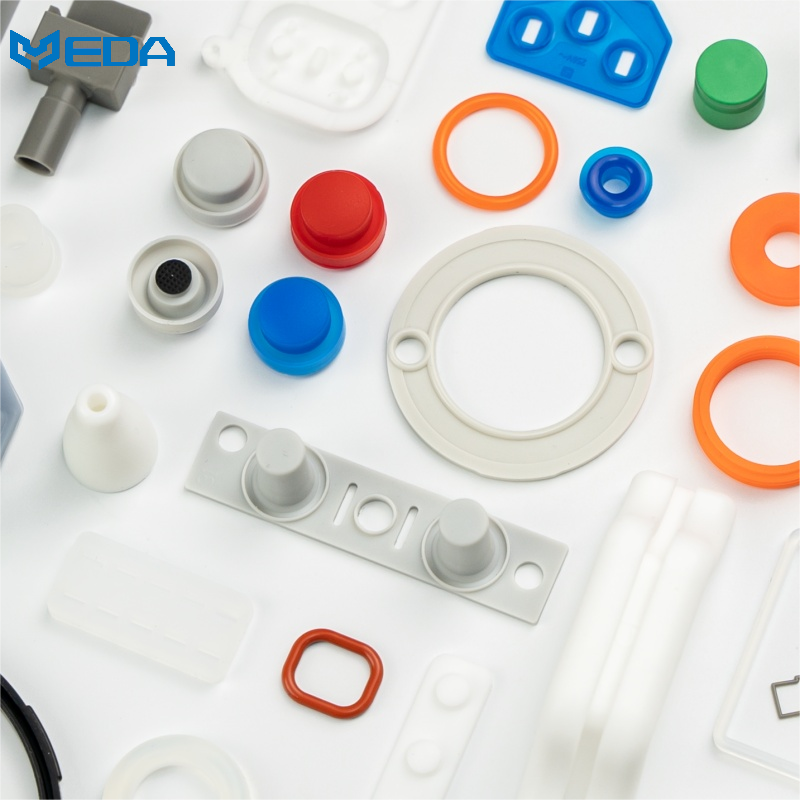
Kundenspezifische Rubberrobot-Teile finden sich häufig in Griffen, Saugnapfsystemen, Werkzeugwechselmechanismen, elektrischen Führungsvorrichtungen, Schutzschilden, Anschlagpuffern und Montageschnittstellen.
In manchen Fällen berühren sie sogar das Produkt. Andere tragen dazu bei, den Roboter staub- und feuchtigkeitsfrei zu halten, indem sie ihn gegen Staub, Kühlmittel oder Reinigungsmittel abdichten. Jedes Teil unterliegt aufgrund seiner spezifischen Position unterschiedlichen Material- und Geometrieanforderungen.
Die Greiffähigkeit hängt von der Werkstückoberfläche ab
Gummisaugnapfe müssen ausreichend flexibel sein, um sich dem Werkstück anzupassen und gleichzeitig eine stabile Dichtung zu gewährleisten. Glattes Glas, poröse Platten, öliges Blech und flexible Lebensmittelbeutel können nicht mit denselben Voraussetzungen behandelt werden. Saugnapfdurchmesser, Lippenform, Faltenbalg und Vakuumniveau beeinflussen die Haltekraft.
Schnelle Beschleunigung kann einen Becher kippen oder ablösen, selbst wenn die statische Hubkraft ausreichend erscheint. Der Endeffektor sollte bei der vorgesehenen Beschleunigung, Roboterausrichtung und im Not-Aus-Zustand überprüft werden. Oberflächenverunreinigungen und Produktabweichungen müssen ebenfalls berücksichtigt werden.
Ein Fallbeispiel von Schmalz beschreibt eine Roboterzelle, die Halbleiterbauteile mithilfe von 176 kleinen NBR-ESD-Saugnäpfen bewegt. Das System wurde für die Platzierung von bis zu 31.000 Chips pro Stunde ausgelegt. Das Saugnapfmaterial, die Größe von sechs Millimetern und die begrenzte axiale Bewegung wurden für empfindliche Bauteile und eine präzise Platzierung gewählt.
Dieser öffentliche Fall ist nützlich, da er das Elastomer mit einer definierten Aufgabe verknüpft. Er stellt kein Ergebnis von Yida dar und begründet kein universelles Becherdesign. Andere Komponenten, Oberflächen oder Zyklusraten würden eine separate Prüfung der Greifeigenschaften und der Kontaminationsbeständigkeit erfordern.
Dichtungen müssen wiederholten Bewegungen folgen
Robotische Dichtungskomponenten schützen rotierende Gelenke, Linearantriebe, pneumatische Schaltkreise oder Werkzeugschnittstellen. Eine statische Gehäusedichtung hat eine andere Funktion als ein dynamischer Abstreifer oder eine flexible Manschette. Hub, Winkelbewegung, Geschwindigkeit und Druck sollten einzeln angegeben und nicht unter einer allgemeinen Dichtungsanforderung zusammengefasst werden.
ABB beschreibt Gießereiroboter, die gegen Kühlmittel, Staub, Metallpartikel und Reinigungsmittel geschützt sind. Die veröffentlichten Informationen zu Foundry Prime beziehen sich auf beschichtete Oberflächen, geschützte Elektronik und Polymerdichtungen als Teil eines umfassenden Roboterschutzsystems. Die Schutzart des Gehäuses bezieht sich auf den gesamten montierten Roboter, nicht auf eine einzelne Dichtung.
Robotergestützte Dichtungskomponenten können zwar das Eindringen von Fremdkörpern verhindern, jedoch bleiben Montagekompression, Passflächen und Kabelöffnungen weiterhin Einflussfaktoren. Eine auf einem Prüfstand flach getestete Dichtung bildet die Gelenkbewegung oder den Reinigungsspray auf dem installierten Roboter nicht nach.
Vibrationen können an mehreren Schnittstellen auftreten.
Die Schwingungsdämpfung von Robotern ist mitunter an der Basis, zwischen Handgelenk und Werkzeug oder im Inneren eines empfindlichen Endeffektors erforderlich. Die Wahl des geeigneten Ortes hängt vom angestrebten Schutz ab: Boden, Werkzeugschwingungen oder Sensorerschütterungen.
Eine erhöhte Nachgiebigkeit kann auch die Positionierungssteifigkeit verringern. Eine weiche Unterlage kann zwar Stöße abfedern, aber zu Verzögerungen oder Schwingungen des Werkzeugs führen. Ingenieure müssen die maximal zulässige Auslenkung und die Einstellzeit festlegen. Anschließend sollte das gesamte Bewegungsprofil und nicht nur die Härte geprüft werden.
Kabel- und Schlauchschutz muss eine Bewegungskarte sein
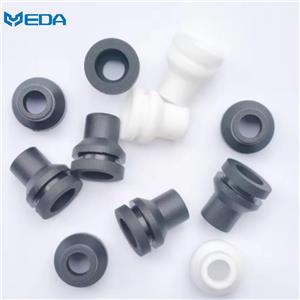
Flexible Tüllen, Zugentlastungen und Faltenbälge schützen die Kabel und Pneumatikleitungen beim Positionswechsel des Roboters. Die größte Belastung tritt möglicherweise auf, wenn sich der Roboter an einer Ecke seines Arbeitsbereichs befindet, anstatt in seiner Ausgangsposition. Torsion und Biegung unterscheiden sich, da sie zu unterschiedlichen Belastungsmustern führen.
Gummiteile für Roboter können mit speziellen Merkmalen wie einer Lippe, einem Flansch oder einer Zugentlastung versehen werden, wodurch separate Hardware überflüssig wird. Obwohl die Montage durch die Integration vereinfacht wird, hängt die Lebensdauer des Kabels von den Formabmessungen und der Materialsteifigkeit des jeweiligen Merkmals ab. Der Kabelverlauf und die Zugkraft bei der Montage müssen überprüft werden.
Die Materialwahl richtet sich nach der Zellumgebung
Die Wahl der Materialien hängt stark von der Betriebsumgebung der Zelle ab. So eignet sich NBR beispielsweise für den Kontakt mit Öl, während EPDM eine hervorragende Option für Umgebungen mit Wasser und bestimmten Reinigungsmitteln darstellt. FKM hingegen ist die wahrscheinlichste Materialwahl, wenn die Anwendung sehr hohen Temperaturen oder aggressiven Chemikalien ausgesetzt ist. Silikon bietet Temperaturflexibilität, Polyurethan hingegen Abriebfestigkeit. Ob ein bestimmtes Material und seine Zusammensetzung für den jeweiligen Betrieb geeignet sind, hängt jedoch von den tatsächlich in der Zelle verwendeten Chemikalien ab.
In der Lebensmittel-, Halbleiter- und Lackzellenindustrie gelten Anforderungen wie Reinheit, Leitfähigkeit und Trenneigenschaften. Selbst mechanisch verschleißfeste Verbindungen können Probleme wie Partikelemissionen, Produktmarkierungen oder Reaktionen mit Prozesschemikalien verursachen. Farbe und Oberflächenbeschaffenheit können in manchen Fällen ebenfalls entscheidende Faktoren für die Ergebnisse von Bildverarbeitungssystemen sein.
Normen definieren den Roboter, aber nicht jedes Gummiteil.
Die Norm ISO 10218 befasst sich mit Robotik und der Sicherheit von Robotersystemen. Sie definiert hauptsächlich die verschiedenen Gefahren und Verantwortlichkeiten, legt aber keine Lebensdauer für beliebige Saugnäpfe, Faltenbälge oder Tüllen fest. Die Validierung von Komponenten ist weiterhin anwendungsabhängig.
Der Schutz von elektrischen Betriebsmitteln in Straßenfahrzeugen ist Gegenstand der Norm ISO 20653. Die Norm IEC 60529 definiert hingegen allgemeiner die IP-Schutzarten für Gehäuse. Beide Normen gelten für die jeweiligen geprüften Konfigurationen. Die Schutzart der montierten Anlage lässt sich selbstverständlich nicht auf die lose Gummidichtung übertragen.
Ein Validierungsprozess für ein fertiges Produkt
Bei Gummisaugnäpfen sollten Sie zunächst die Abmessungen und das Aussehen prüfen und anschließend die Haftkraft auf verschiedenen Oberflächen messen. Berücksichtigen Sie dabei auch Leckagen, Bewegungsgeschwindigkeit, Ausrichtung, Zyklusfrequenz und Oberflächenverschleiß. Eine sichere Konstruktion umfasst zudem Methoden zur Erkennung von Vakuumverlust und einen Notfallplan für den Fall, dass ein Teil herunterfällt.
Mithilfe der Abdeckungen und Dichtungen können Sie einen vollständigen Bewegungstest des Roboters durchführen und dabei verschiedene Temperaturen und Verschmutzungsgrade simulieren. Achten Sie auf Merkmale wie Kontaktspuren, Risse, Extraktionen und interne Verunreinigungen. Die in solchen Tests verwendeten Reinigungsmittel sollten in der tatsächlichen Konzentration, Sprührichtung und Einwirkzeit wie im normalen Gebrauch angewendet werden, wobei die Einwirkzeit den Testvorgaben entspricht.
Die Ermittlung und Messung von Schwingungen im Werkzeug, dessen Auslenkung und Einschwingverhalten sind für die Schwingungsisolierung von Robotern unerlässlich. Zusätzlich muss der Schwingungspegel an der Tragkonstruktion gemessen werden. Diese Prüfungen sollten nach erfolgter zyklischer Belastung und Alterung wiederholt werden. Die Kriterien für die Produktabnahme sollten sich nicht nur auf die Materialeigenschaften, sondern auch auf die Prozessgenauigkeit beziehen.
Erforderliche Eingaben vor Beginn der Entwicklung
Sie müssen den Robotertyp und dessen Spezifikationen, Nutzlast, Geschwindigkeit, Beschleunigung, Bewegungsbahn und Montageplatz angeben. Zusätzlich benötigen wir Informationen zur Oberfläche des zu reinigenden Teils, zum Vakuumdruck, zum Reinigungsmedium, zum Reinigungsverfahren, zur Umgebungstemperatur, zur erwarteten Anzahl der Reinigungszyklen sowie gegebenenfalls zu ESD- oder Reinheitsanforderungen.
Dalian Yida Precision Rubber Products Co., Ltd. ist auf die Herstellung kundenspezifischer Gummiteile im Spritzgussverfahren spezialisiert. Bei Gummiteilen für Industrieroboter übernimmt Yida neben der Prüfung der Herstellbarkeit, der Auswahl von Materialalternativen, der Analyse wichtiger Abmessungen und der Erstellung eines Prüfplans für die fertigen Komponenten weiterhin die Verantwortung für die Systemsicherheit und -leistung.
Der wachsende Robotermarkt führt dazu, dass immer mehr Baustellen eine flexible Schnittstelle benötigen, die zuverlässige Leistung erbringt. Nur so wird diese Schnittstelle zu einer wertvollen Komponente des Automatisierungssystems, indem sie die Geometrie des Gummis an die tatsächliche Bewegung, die Oberfläche und die Umgebung anpasst.